搬送ロボットとは?種類・選び方・工場での活用事例を解説
少子高齢化が進み人手不足が一段と深刻化する中、東北・北海道エリアの製造現場においても「人手による運搬工数をいかに削減するか」は経営課題のトップに挙げられます。こうした背景から、工場の自動化や省人化を進める強力な手立てとして「自動搬送ロボット」への注目が高まっています。
しかし、現場の経営者様や工場長様、生産管理担当者様からは、次のようなお悩みの声をよくいただきます。
• 搬送ロボットに興味はあるが、種類が多くてどれが自社に合うのか分からない
• 人手による運搬工数を減らしたいが、どれほどの費用対効果が見込めるか判断できない
• 導入までの手順や、現場のレイアウト変更に伴う負担が心配
搬送ロボット選びで失敗しないためには、単にスペックを見るのではなく、自社の「搬送量(重量・頻度)」と「動線の柔軟性」を軸に整理し、現場の運用状況に合った方式を選ぶことが極めて重要です。
本記事では、搬送ロボットの基礎知識から種類ごとの特徴、現場で失敗しない選定ステップ、導入時に配慮すべきポイントまでを分かりやすく解説します。貴社の現場課題を解決し、自動化を一歩前進させるためのガイドとしてご活用ください。
目次[非表示]
搬送ロボットとは(AGV・AMR・コンベアとの関係)
現場の搬送作業を自動化する設備には、従来型のコンベアやAGV(無人搬送車)から、最新の自律走行技術を搭載したAMRまで存在します。まずはこれらの位置づけと関係性を整理しておきましょう。
従来の搬送設備と自動搬送ロボットの違い
長年製造現場で活躍してきたコンベアは、大量の資材・部品を固定ルートで連続搬送するのに適していますが、設置後のレイアウト変更に対応しにくい点が難点でした。
これに対して「自動搬送ロボット」は、移動の自由度を格段に向上させた設備です。主に以下の2つに大別されます。
• AGV(無人搬送車):床面の磁気テープなどのガイドに沿って走行するロボット。
• AMR(自律走行搬送ロボット):センサーやカメラで周囲を認識し、マップをもとに自律的に走行ルートを判断するロボット。
多品種少量生産やライン変更が日常的に行われる現代の製造現場において、これら自動搬送ロボットは「移設の容易な柔軟性の高いインフラ」として導入が進んでいます。
なぜ今、製造現場で「搬送ロボット」が注目されているのか?
工場内における「部品の供給」や「完成品の搬送」といった作業は、製品に直接的な付加価値を生み出さない「非付加価値作業」です。熟練作業員が搬送作業に追われる現状は、工場全体の生産性向上を阻む要因となります。
特に広大な敷地や多層階の建屋を持つ工場が多い東北・北海道エリアでは、作業者の搬送移動にかかる身体的負担や時間のロスの解消が急務です。搬送ロボットを導入して重労働や単純往復作業を自動化することで、貴重な人材を検査や加工といった「高付加価値業務」へ集中させることができます。
主な種類と搬送方式の違い
搬送ロボットを選ぶ際は、ロボットがどのように搬送物を保持し、運ぶかという「搬送方式」を正しく把握することが第一歩となります。
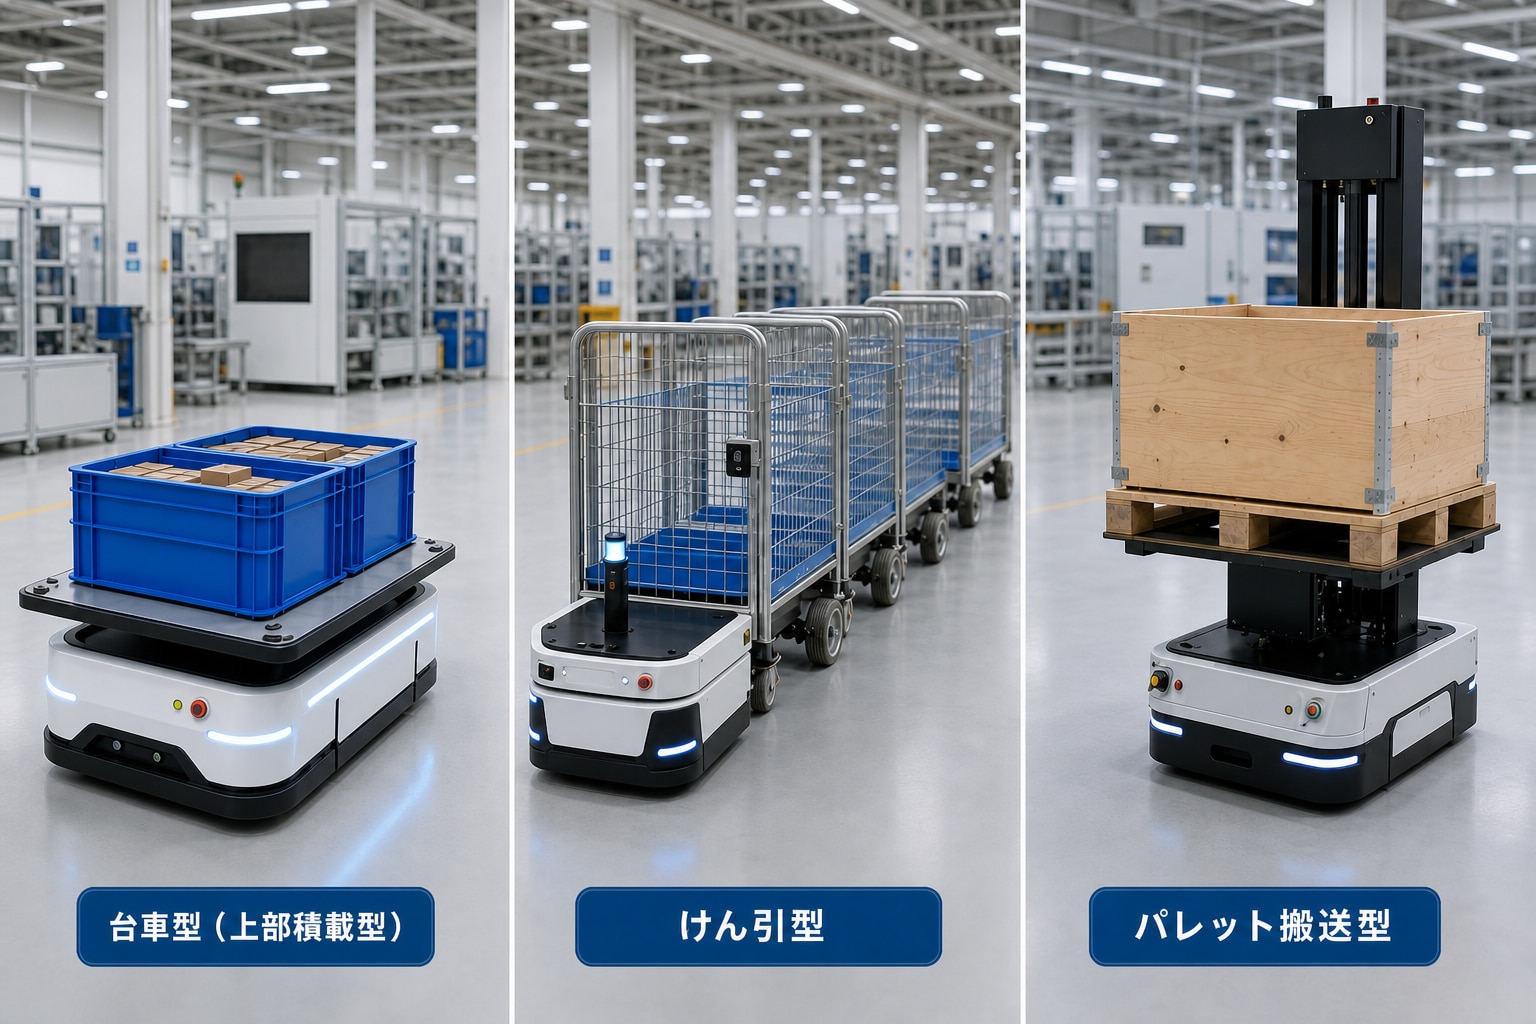
搬送方式別の特徴(台車型・けん引型・パレット搬送型)
搬送方式 | 搬送の仕組み・特徴 | 得意な搬送物・適した現場 |
台車型 (上部積載型) | ロボット天板への直接積載や、専用リフターで台車ごと持ち上げて運ぶ方式。 旋回性能が高く、狭い通路でも取り回ししやすい。 | ・小~中型の部品、治具、完成品 ・セル生産ライン間や狭い通路での頻繁な小口搬送 |
けん引型 | ロボット後部にカゴ台車やトレーラーをフック等で連結し、引っ張って移動する方式。 | ・一度に大量の資材や複数台車をまとめて運びたい現場 ・工程間の定期巡回・長距離搬送 |
パレット搬送型 | フォークリフトの代替えとして、木製・プラスチック製パレットごと持ち上げて運ぶ大型方式。 | ・1トン前後の重量物や大型部材 ・製品倉庫や出荷エリアでの一括搬送 |
大型/小型ロットでの使い分けと選定ポイント
搬送ロボットを選定する際は、運ぶ対象の「重量」と「搬送頻度」から必要な方式を導き出すことが基本となります。
• 小型ロット・高頻度搬送:製造ライン間での頻繁な小口配送には、取り回しが利きやすくスペースを取らない「小型〜中型の台車型ロボット」が最適です。
• 大型ロット・低頻度搬送:完成品の一括搬送や大型部材の移動には、パワフルな「けん引型」や「大型パレット搬送型」が適しています。
搬送物の重量・サイズ・頻度をリストアップし、自社に必要な可搬能力を明確にすることが成功のカギです。
工場での主な活用シーンと導入ステップ
実際に搬送ロボットがどのような工程で使われ、どのように導入を進めれば良いのかを解説します。
工場内における主な活用シーン
搬送ロボットは、工場内の様々なシーンで自動化・省人化を実現しています。
• 部品倉庫から組み立てラインへの自動供給:必要な部品をジャストインタイムでラインへ届ける。
• 工程間(セル間)のワーク移動:加工が終わった仕掛品を、次の検査・組み立て工程へ安全に移送する。
• 完成品の仕分け・出荷エリアへの搬送:梱包完了後の製品を自動で倉庫や出荷エリアへ運ぶ。
失敗しない導入ステップと対策
搬送ロボットをスムーズに現場へ定着させるには、段階的なアプローチが推奨されます。
1.現場動線の調査と数値化:「どこからどこへ、何を、どのくらいの頻度で運んでいるか」をデータ化します。
2.スモールスタート(1ライン・1工程での運用):いきなり全社展開するのではなく、最も課題が大きい1箇所を選んで導入します。
3.効果検証と横展開:1工程での稼働実績と投資対効果(ROI)を確認した上で、他ラインへ順次拡張します。
「まずは1ラインから試す」というスモールスタートの手法を取ることで、現場の混乱を防ぎつつ確実なノウハウを蓄積できます。
おすすめの搬送ロボット・AMR製品紹介
現場の課題や搬送量に合わせて最適なFA機器・制御機器を選ぶために、代表的な搬送ロボットをご紹介します
オムロン モバイルロボット(LD/MD/HDシリーズ)
産業用制御機器メーカーであるオムロンのAMRシリーズは、高い耐久性と優れた自律走行性能を誇ります
• LDシリーズ:可搬重量60kg〜250kgに対応。コンパクトで取り回しが良く、セル生産ラインや狭い通路での小口搬送に最適です。
• MDシリーズ:可搬重量600kg〜900kgの中量級に対応。走行速度と安全性を両立し、ライン間の本格的な自動搬送を実現します。
• HDシリーズ:可搬重量1,500kg(1.5トン)に対応する大型モデル。パレット搬送や重物運搬に威力を発揮し、フォークリフト作業の自動化 に貢献します。

小型AMR「カチャカプロ(kachaka Pro)」
家具・インテリア大手ニトリグループの関連企業「Preferred Robotics」が開発した業務用の小型AMRです。
• 特徴:非常にコンパクトな筐体でありながら、優れた走行性能と直感的な操作性を備えています。
• 活用シーン:工場内の工具・治具の配送、試作品の持ち運び、狭隘な通路での精密部品搬送など、「大がかりな産業用ロボットを入れるほどではない小規模搬送」に最適です。

搬送ロボットをスムーズに現場定着させるための「よくある見落とし」と対策
搬送ロボットの導入で十分な効果を得るためには、計画段階での事前検証が欠かせません。現場で定着しないケースに多く見られる「3つの見落としポイント」と、その具体的な対策をご紹介します。
既存の動線・作業者動線との干渉を想定していない
課題: 人やフォークリフトの走行経路と交差し、安全停止が頻発して搬送が遅延する。
対策: ロボットのスペックだけでなく、人間とスムーズにすれ違えるエリア設計・動線整理を行う。
将来の搬送量増加を見込まずに機種選定してしまう
課題: 現状の搬送量ギリギリで機種選定すると、将来の増産や多品種化に対応できなくなる。
対策: 今のデータだけでなく、将来の生産計画やライン拡張性を見据えて柔軟に選定する。
導入前に確認したい検討用チェックリスト
搬送ロボット(AGV/AMR)の導入で失敗しないためには、仕様の選定前に自社現場の「物理的条件」と「運用条件」を可視化しておくことが不可欠です。社内の検討会議や現場調査の際、以下のチェックリストをご活用ください。
① 搬送物の仕様と運搬条件(重量・頻度・移動距離・サイズ)
• なぜ重要か?: ロボットの選定サイズ(載荷重やバッテリー容量)や導入台数の算出に直結します。
• チェックポイント:
☑搬送物(ワーク・箱・パレット)の「最大サイズ(W×D×H)」と「最大重量」を明確にしたか?
☑1日あたりの搬送回数(ピーク時と平均)と、1回あたりの移動距離(往復m)を測定したか?
☑搬送物の積載方法(手動載せ替え/リフター自動脱着/けん引)を決めているか?
② 走行ルートと作業動線(作業者・フォークリフトとの干渉)
・ なぜ重要か?: 安全性の確保と、走行遅延による生産性低下を防ぐためです。
• チェックポイント:
☑ 通路幅はロボットの車幅に対して十分な余裕(一般的に本体幅+50〜80cm以上)があるか?
☑人のすれ違いや、フォークリフトが頻繁に行き交う「危険交差点」はないか?
☑一時停止エリアや待避所のスペースを設置できるか?
③ 工場・倉庫内の通信環境(Wi-Fiの電波強度・死角)
• なぜ重要か?: AMRの運行管理システム(FMS)や自動ドア・エレベーター連動において、通信遮断はロボットの停止トラブルに繋がります。
• チェックポイント:
☑搬送ルート全体でWi-Fiの電波強度が十分か(死角・遮蔽物となる金属棚や大型設備はないか)?
☑アクセスポイント(AP)の切り替え(ローミング)時に通信途絶が発生しないか?
☑セキュリティ要件(社内LAN接続の可否やIPアドレスの割り当て)を情報システム部門と調整済か?
④ 床面環境の適合性(段差・傾斜・溝・素材・清掃状態)
• なぜ重要か?: 車輪の空転、スタック(挟まり)、センサーの誤検知、搬送物の荷崩れを引き起こす最大の要因です。
• チェックポイント:
☑走行ルート上にロボットの許容値を超える「段差(数mm〜1cm程度)」や「傾斜(スロープ)」はないか?
☑ 排水溝のグレーチング(格子蓋)や床の継ぎ目にタイヤがハマらないか?
☑油分・水分・粉塵の付着による滑りや、光学センサー(LiDAR)を遮る汚れがないか?
⑤ 拡張性と将来のライン変更(搬送量増加・レイアウト変更)
• なぜ重要か?: 工場のライン改修や増産時に、柔軟に対応できるシステム構造にしておく必要があります。
• チェックポイント:
☑将来的に生産量が伸びた際、ロボットの増設(フリート管理)が容易なシステムか?
☑生産ラインのレイアウト変更時、自社スタッフでマップの再描画やルート変更を行えるか(ベンダー頼み
にならないか)?
☑上位システム(MES、WMS、ERPなど)とのデータ連携拡張機能があるか?
まとめ
工場における自動搬送ロボットの導入は、単なる運搬作業の省人化にとどまらず、現場の安全確保や高付加価値業務への人員シフト、さらには工場全体の自動化(FA化)を強力に推進する重要なステップです。
自社の「搬送物の重量・頻度」と「動線の柔軟性」を整理し、まずはスモールスタートから着実に搬送の自動化を進めていきましょう。
製造現場の省人化・自動化に関するご相談は「エフ・エー・アネックス」へ
株式会社エフ・エー・アネックスは、東北6県および北海道を営業エリアとするオムロンのグループ会社です。製造業の皆様へ向け、FA機器・制御機器・各種センサー・ロボットから自動化設備まで、幅広く最適なソリューションをご提案しています。
「実際にロボットが動く様子を見てみたい」「自社の工場にどのロボットが合うか分からない」といったお悩みがありましたら、ぜひお気軽にお問い合わせください。